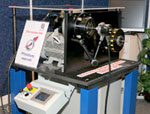
Zlatá medaile MSV Brno 2008
Exponát demonstruje princip a možný způsob použití. Mechatronický systém pohonu je vždy navržen a konstruován na konkrétní aplikaci. Jedná se o použití v extrémních zátěžových podmínkách, kde není možné použít klasické mechanismy nebo samostatné pohony elektronickými vačkami. Výkonový zisk oproti elektronickým vačkám je cca 20 % (zvýšení zátěže nebo otáček) v závislosti na pracovní pohybové funkci. Tento mechatronický systém pohonu v plné míře využívá nejmodernějších SW a HW produktů.
Způsob pohonu pomocí mechatronického diferenciálního pohonného se týká zejména výrobních a manipulačních strojů. Sestává ze dvou vstupních definovaných funkcí pohybu, které svojí superpozicí dávají výsledný požadovaný pracovní pohyb výrobního členu mechanismu. Příkladným provedením je aplikace způsobu na obecném planetovém diferenciálu. Podstata způsobu vytvoření definovaného výstupního krokového, periodického nebo neperiodického pohybu spočívá v tom, že minimálně jeden libovolný vstupní pohyb je kinematicky buzen zdvihovou závislostí elektronické vačky a je na tom vstupu diferenciálu. Který je v relativním poměru svých okamžitých otáček k okamžitým výstupním otáčkám větší než jedna. Minimálně na jednom ze vstupů diferenciálu je tedy přímo zdvihová závislost elektronické vačky nebo její transformace konstantním převodem. Druhý vstupní pohyb je pak odvozen od kloubového, vačkového nebo jiného rotačních pohybu.
Výhody tohoto řešení spočívají především v tom, že první vstupní pohyb odvozený od elektronické vačky je díky vnitřním konstantním převodům diferenciálu transformován do pomala a tak je plně využit výkon servomotoru, neboť servomotor má výstupní kroutící moment díky vysokým otáčkám využít efektivně. Na druhý vstupní pohyb, který je odvozen od kloubového, vačkového nebo jiného rotačního zdroje, je kladen požadavek dodávky vysokého kroutícího momentu, což je možné vhodnou převodovou funkcí nebo volbou vhodného klasického elektromotoru. Jinak řečeno, výsledný požadovaný pracovní pohyb je složen ze silového pohybu odvozeného od klasického mechanismu, jež je funkcí své geometrie a který je složen se zdvihovou závislostí elektronické vačky. Zdvihová závislost elektronické vačky tento silový pohyb doplní na požadovaný pohyb pracovní,.
Tento mechatronický způsob pohonu pracovních členů má synergický účinek v tom, že umožňuje ve speciálních případech takové dynamicky náročné aplikace, které samostatným vačko-kloubovými mechanismy nebo elektronickými vačkami nejsou možné. Výsledkem je synergie obou vstupů, tj. součinnost silového účinku a pružné změny pohybové funkce.
Výrobce a vystavovatel: VÚTS Liberec, a.s., Liberec
www.vuts.cz