
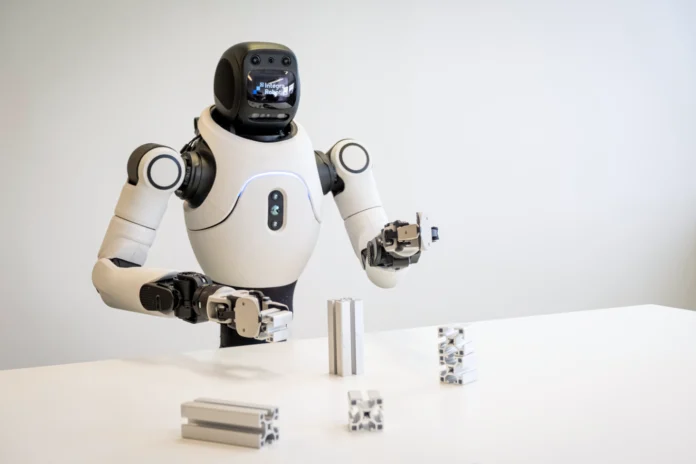
Humanoidní roboti se postupně přibližují praktickému využití v průmyslu. Společnost Integra Robotics na Mezinárodním strojírenském veletrhu v Brně představuje model AGIBOT X2 Ultra, který propojuje umělou inteligenci, strojové vidění a koordinovaný pohyb robotických ramen. Ukazuje tak možnosti automatizace činností, které ve výrobních provozech běžně vykonávají lidé.
Zatímco tradiční průmyslové roboty jsou většinou určeny pro přesně definované a opakující se operace, humanoidní robotika směřuje k větší flexibilitě. Jejím cílem je umožnit robotům pracovat s různými předměty a přizpůsobovat se prostředí, které bylo původně navrženo pro člověka.
Právě tento přístup přibližuje společnost Integra Robotics na MSV 2026, kde představuje humanoidního robota AGIBOT X2 Ultra a možnosti jeho využití při manipulaci s díly.
Robot rozpoznává díly a plánuje jejich uchopení
Jednou z prezentovaných aplikací je takzvaný bin picking, tedy odebírání neuspořádaných dílů z přepravky. Na rozdíl od běžné automatizované manipulace zde předměty neleží v předem určených polohách.
Robot proto využívá strojové vidění, které mu umožňuje rozpoznat jednotlivé díly a určit jejich umístění. Na základě získaných informací systém plánuje vhodný pohyb a způsob uchopení.
Na tuto činnost navazuje pick and place, tedy přemístění vybraného předmětu na požadované místo.
Podobné technologie nacházejí uplatnění například při podávání součástí, zakládání dílů do přípravků nebo obsluze výrobních zařízení. Mohou tak rozšířit možnosti automatizace také v provozech, kde se poloha manipulovaných předmětů mění.
Dvě ramena a umělá inteligence
AGIBOT X2 Ultra využívá dvouramenné uspořádání, které umožňuje koordinovat pohyb obou ramen při manipulaci s předměty.
Důležitou součástí řešení je také koncept Physical AI, tedy propojení umělé inteligence s fyzickou činností robota. Systém nejen zpracovává informace o okolí, ale využívá je také k plánování a provádění pohybů.
Díky tomu se otevírají možnosti pro automatizaci složitějších manipulačních úloh, které vyžadují rozpoznávání předmětů a přizpůsobování pracovního postupu aktuální situaci.
Humanoid nemusí vždy chodit po dvou nohách
Integra Robotics zároveň ukazuje, že humanoidní robotika nemusí být omezena na stroje, které se pohybují stejně jako člověk. Podle požadavků konkrétní aplikace může být vhodnější pevné dvouramenné pracoviště nebo robotický trup umístěný na mobilním podvozku. Rozhodující je především prostředí, ve kterém má robot pracovat, a charakter úkolů, které má vykonávat.
Prezentace Integra Robotics na MSV 2026 tak přibližuje směr, kterým se může průmyslová robotika dále rozvíjet. Vedle přesnosti a rychlosti pohybu získává stále větší význam schopnost robotů vnímat okolí, vyhodnocovat situaci a přizpůsobovat se konkrétním výrobním úlohám.
Zdroj: Veletrhy Brno, redakčně zpracováno